

뉴스
제5회 미래모빌리티산업 아이디어 공모전 대상 수상 (산업통상부장관상, 11월 4일 시상 예정)
- 작성일
- 분류
- 일반
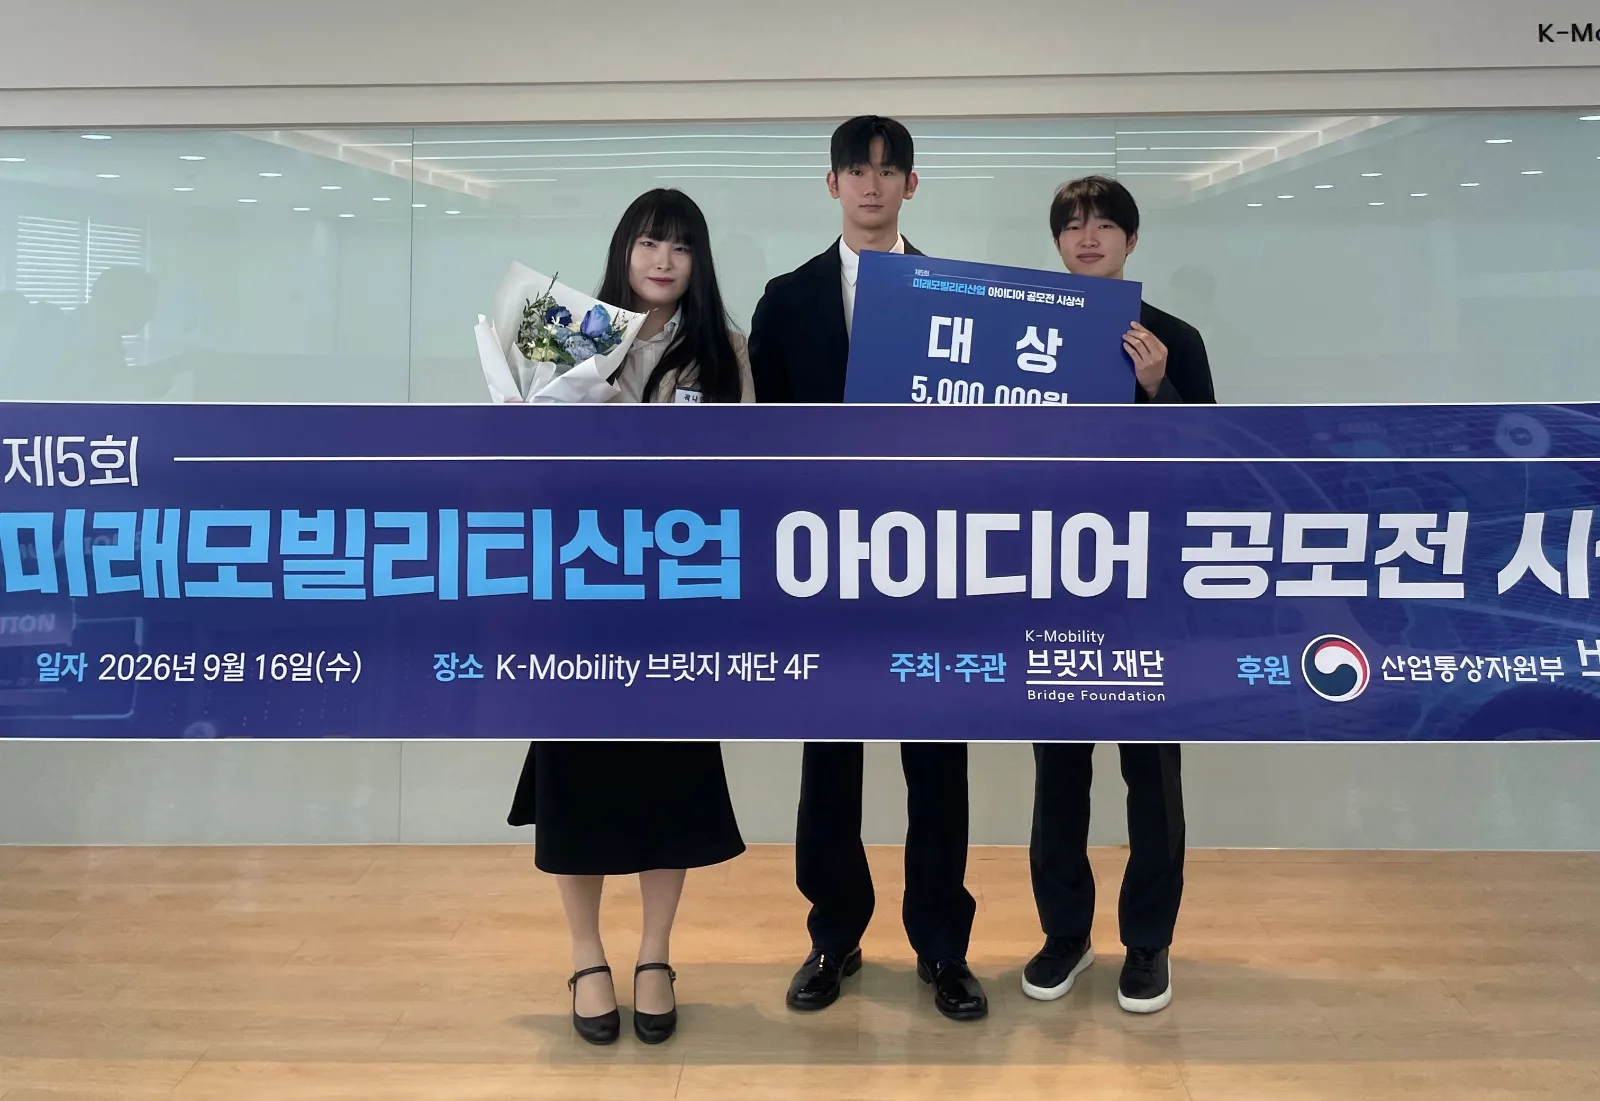
연세대학교 Physical AI 크루 YAX(Yonsei Autonomous X, 지도교수: 기계공학과 최종은 교수)에서 지난 9월 16일 현대자동차 사옥에서 열린 「제5회 미래모빌리티산업 아이디어 공모전」 최종 발표에서 대상에 선정됐다.
K-Mobility 브릿지 재단이 주최·주관하고 산업통상부와 현대자동차그룹이 후원한 이번 공모전은 미래 모빌리티 산업의 혁신을 이끌 창의적인 기술과 아이디어를 발굴하기 위해 마련됐다. 수상팀은 오는 11월 4일 개최되는 ‘2026 추계 학술 세미나’에서 산업통상부장관상을 받을 예정이다.
수상팀은 팀장 남윤상(건설환경공학과)을 비롯해 곽나연(지구시스템과학과), 송민준(기계공학과) 학생으로 구성됐다. 서로 다른 전공의 학생들이 협력해 미래 자동차의 기능안전과 사이버보안을 통합적으로 다룬 융합 연구를 수행했다.
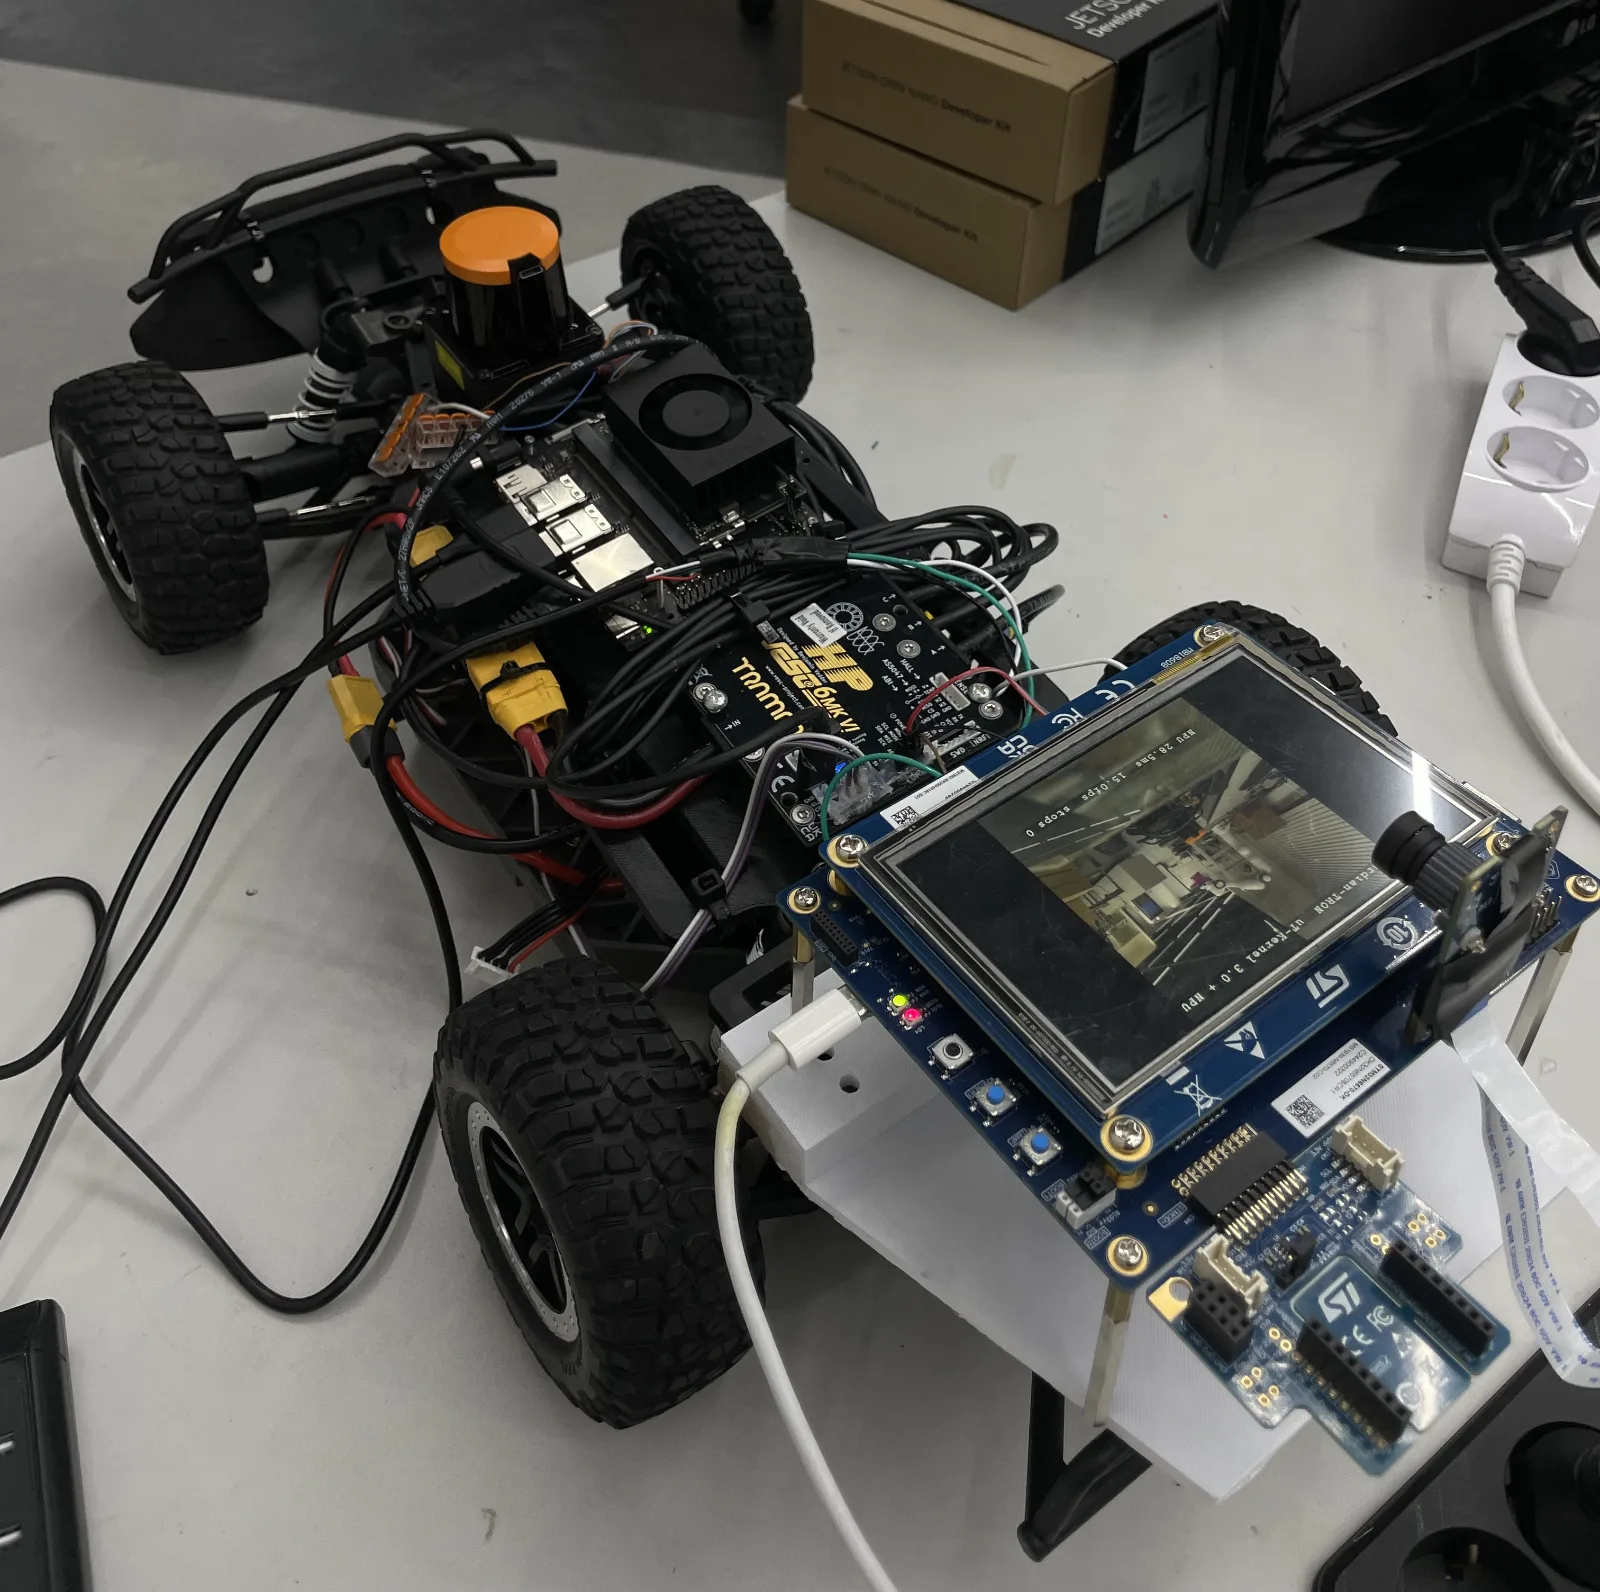
연구 제목은 「SDV용 이종 안전 코프로세서: μT-Kernel 3.0 기반 기능안전·사이버보안 통합 아키텍처 연구」이다. 소프트웨어 정의 차량(Software-Defined Vehicle, SDV)에서는 인공지능 제어장치가 차량의 인지와 판단을 담당하므로, 장치의 오작동이나 외부 공격이 차량 전체의 안전을 위협할 수 있다.
연구팀은 이러한 위험에 대응하기 위해 인공지능 장치와 분리된 독립형 실시간 안전 코프로세서를 제동·조향 명령의 최종단에 배치하는 아키텍처를 제안했다. 해당 코프로세서는 인공지능 제어장치가 생성한 모든 명령을 실시간으로 검증하고, 안전성이 확인된 명령만 승인하는 최종 안전 관문 역할을 한다.
제안 기술은 차량 시뮬레이터인 CARLA와 실제 하드웨어인 Jetson Orin Nano 및 STM32를 연계한 3계층 Hardware-in-the-Loop(HIL) 환경에서 검증됐다.
그 결과, 인공지능 인지 신경망을 겨냥한 적대적 공격을 실시간으로 차단했으며, 페일세이프 판정 지연은 평균 2.73μs를 기록해 목표치인 100μs보다 약 37배 빠른 처리 성능을 확보했다. 또한 CAN 네트워크 침입 탐지에서 F1-score 0.9972를 달성하며 높은 탐지 정확도를 입증했다.
이번 수상은 건설환경공학, 지구시스템과학, 기계공학의 학제 간 협력을 바탕으로 미래 모빌리티의 안전성과 신뢰성을 높일 수 있는 실질적인 기술 대안을 제시했다는 점에서 의미가 크다.