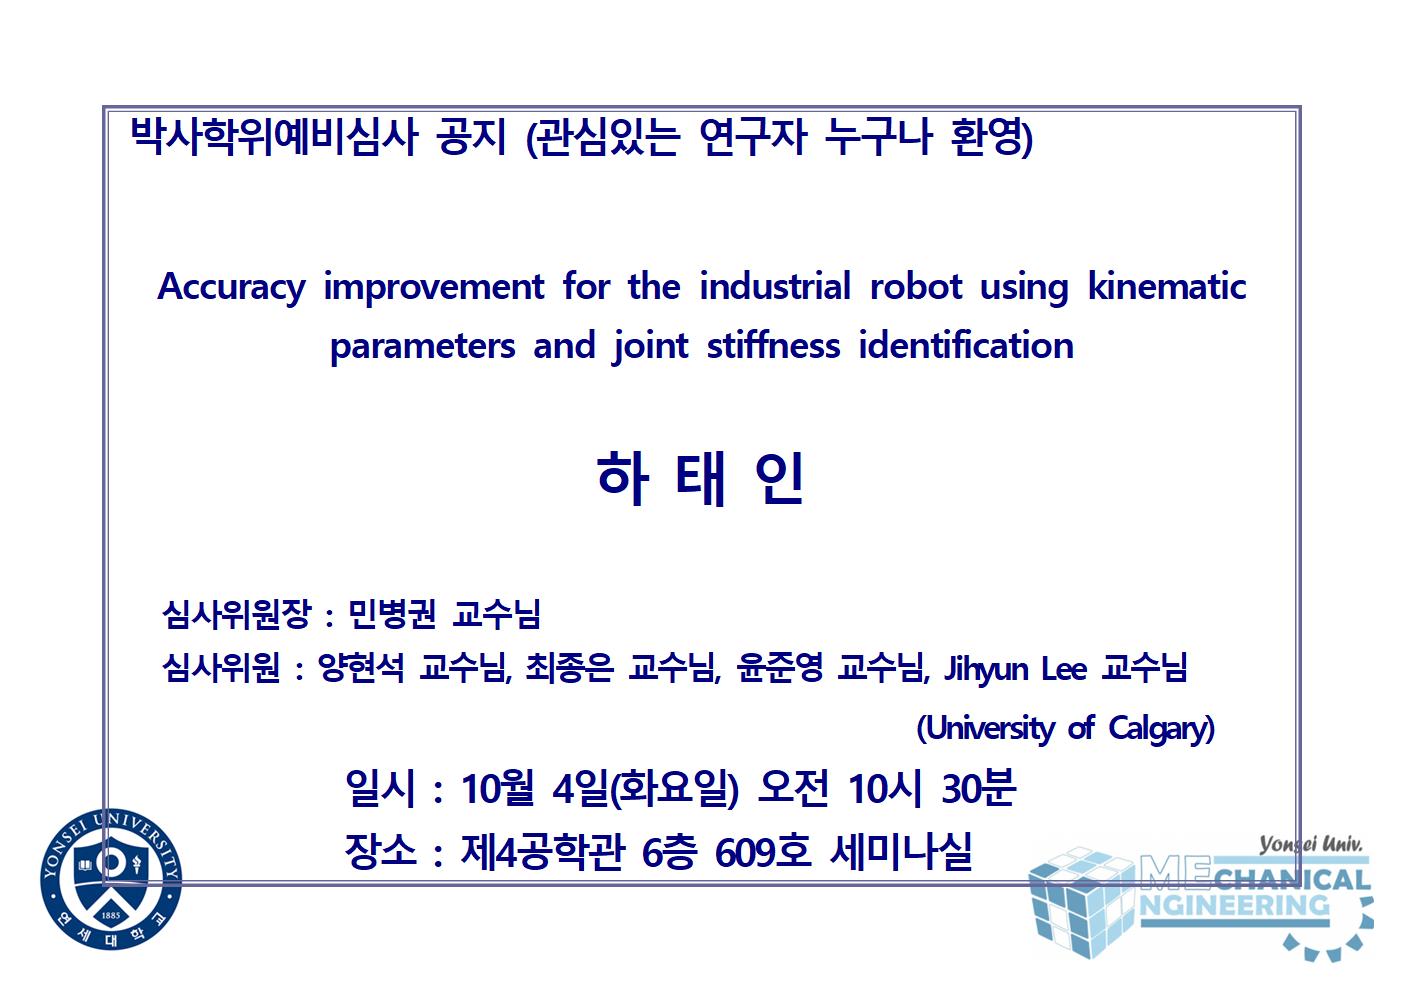
학위논문심사[221004] 하태인 Accuracy improvement for the industrial robot using kinematic parameters and joint stiffness identification작성일2022. 9. 28.작성자기계공학부공유URL 복사.←목록으로


 .
 .